
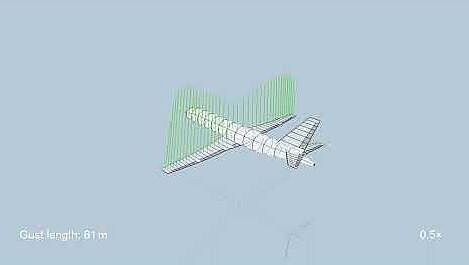
Es wurde ein Physik-basiertes aeroelastisches Flugdynamikmodell in Matlab/Simulink implementiert, das eine modulare Integration von Aktuatoren erlaubt und einen einfachen Reglerentwurf für flexible Flugzeuge ermöglicht.
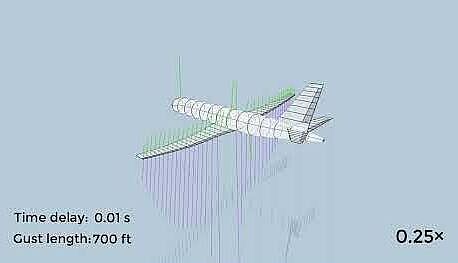
Die implementierte aktive Böenlastabminderung regelt die Auslenkung, Geschwindigkeit und Beschleunigung der ersten und zweiten Biegemode und sorgt je nach Reaktionszeit des Regelungssystems für eine mehr oder weniger starke Reduktion der Flügelbiegung und somit der Böenlasten.
Dies ist die erste Kompensation eines vollständigen Motorausfalls eines Quadrocopters ohne explizites Wissen um den Ausfall. Da das System nach dem Motorausfall unteraktuiert ist, wird die Regelung der Gierachse aufgegeben und der Quadrocopter rotiert um die Hochachse.
Der Dive Mode ermöglicht es einem Copter automatisch aus großen Höhen schnell abzusteigen. Das spart Energie und erhöht die Sicherheit bei sich näherndem bemannten Luftverkehr. Dieses Projekt wurde gemeinsam mit der Arbeitsgruppe Meteorologie und Flugmesstechnik durchgeführt.
Ein Großteil des in dieser Arbeitsgruppe entstandenen Programmcodes wird öffentlich auf Github zur Verfügung gestellt:
Kern der Projekte ist das Framework LADAC, welches Module für Flugdynamik und Flugregelung beinhaltet.