
Fördergeber: DFG
Projektbearbeitung: Niklas Dierks
Zusammenfassung des Gesamtprojektes:
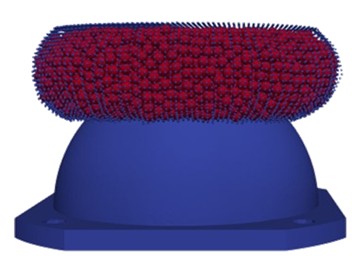
Granulatbasierte Greifer ermöglichen aufgrund ihrer formvariablen Struktur das Greifen einer hohen Anzahl an Bauteilen unterschiedlicher Form und Größe. Allerdings haben sich bisher keine allgemeinen Auslegungsmethoden für entsprechende Greifer etabliert. Daher ist das Ziel des Projekts Mod²Pro („Modellbasierte Auslegung granulatbasierter Greifer für die flexible Handhabung deformierbarer Objekte in der automatisierten Produktion“) eine modellbasierte Auslegungsmethodik eines granulatbasierten Vakuumgreifers auf die Handhabung elastisch deformierbarer Objekte zu etwickeln. Dabei wird untersucht, wie sich geometrische Eigenschaften und materialabhängige Verformbarkeit der Greifobjekte auf den Greiferfolg auswirken und wie diese Effekte gezielt genutzt werden können. Das Projekt wird gemeinsam vom Institut für Partikeltechnik (iPAT) und dem Institut für Werkzeugmaschinen und Fertigungstechnik (IWF) durchgeführt. Das iPAT untersucht die zugrunde liegenden physikalischen Mechanismen mithilfe numerischer Methoden (DEM, CFD, CFD-DEM), um ortsaufgelöste Effekte im Greifprozess abzubilden und deren Einflüsse zu quantifizieren. Das IWF fokussiert sich auf die experimentelle Charakterisierung des Greifprozesses sowie auf datengetriebene Modelle zur Greifkraft- und Greifbarkeitsvorhersage. Durch die Kombination experimenteller, datengetriebener und numerischer Ansätze sollen allgemeine Design- und Prozessrichtlinien für granulatbasierte Greifer abgeleitet werden. Ziel ist es, eine robuste und übertragbare Auslegungsmethodik bereitzustellen, die eine flexible, sensorreduzierte Handhabung deformierbarer Objekte in der automatisierten Produktion, Demontage und im Recycling ermöglicht.
Ziele und Aufgaben des iPAT
Projektpartner: IWF